[팹 IoT 연구 1] OHT 루프 레일 시뮬레이션 — 차량 수·배차 규칙·대기 위치가 FOUP 배송 시간을 어떻게 바꾸나
이 글의 수치는 전부 노트북에서 돌린 이산 사건 시뮬레이션(합성 데이터) 결과다. 레일 길이, 차량 속도, 호이스트 시간, 요청률은 실험용으로 정한 가정값이며 어느 실제 팹의 값도 아니다. 실제 팹 규모나 업계 통계는 확인할 수 없어 일부러 쓰지 않았다.
연구 질문
OHT(Overhead Hoist Transport) 차량은 천장 레일을 따라 웨이퍼 캐리어(FOUP)를 장비 로드포트와 스토커 사이로 나른다. 레일이 일방통행이면 앞 차가 멈출 때 뒤 차도 선다. 그래서 “차를 더 넣으면 빨라지나”는 단순한 질문이 아니다.
이번 실험에서 답하려는 것은 세 가지다.
- 차량 수를 늘리면 FOUP 배송 시간(요청 생성부터 목적지 하역 완료까지)의 평균과 p95 는 어떻게 변하나. 언제부터 이득이 사라지나.
- 배차 규칙 — 가장 오래 기다린 요청/가장 오래 쉰 차량부터(FIFO) vs 가장 가까운 차량/가장 가까운 요청부터(nearest) — 의 차이는 얼마나 되나. nearest 의 고질적 약점인 꼬리 지연(starvation)은 드러나나.
- 빈 차의 대기 위치 — 레일 위에 그냥 서 있기, 가까운 대피선(siding)으로 빠지기, 대피선을 고르게 나눠 쓰기(재배치) — 가 레일 막힘(blocking)과 배송 시간에 주는 영향은.
마지막으로, 이 시뮬레이터의 상태·사건을 홈랩에서 이미 쓰고 있는 MQTT 기반 가상 물류 로봇 구조에 얹는다면 차량이 무엇을 어떤 토픽으로 발행해야 하는지 설계한다.
배경 — 반도체 팹에서 이 문제
팹의 자동 반송 설비(AMHS)는 베이 사이를 잇는 interbay 반송과 베이 안의 intrabay 반송으로 나뉘어 논의되어 왔고, 300 mm 팹의 AMHS 전반은 Agrawal·Heragu 의 서베이(2006)가 정리했다. 반송 시스템과 상위 물류 제어(MCS) 사이의 장비 모델은 SEMI E82(Interbay/Intrabay AMHS SEM, IBSEM)로, 차량과 장비 로드포트 사이에서 캐리어를 주고받는 핸드오프 신호는 SEMI E84(Enhanced Carrier Handoff Parallel I/O Interface)로 표준화되어 있다(SEMI E82, SEMI E84). 표준 본문은 유료라 이 글에서는 제목 수준 이상의 내용을 인용하지 않는다.
배차(dispatching) 규칙 연구의 고전적 출발점은 AGV 쪽이다. Egbelu·Tanchoco(1984)는 AGV 배차 규칙을 차량 주도(vehicle-initiated)와 작업장 주도(workcenter-initiated)로 나눠 특성을 비교했다. 이 글의 두 규칙도 그 구분을 따라 요청 도착 시점(작업장 주도)과 차량 해제 시점(차량 주도)의 선택을 각각 정의했다. OHT 쪽으로 오면 Kim 외(2009)가 대형 팹에서 헝가리안 알고리즘 기반 할당을, Benzoni 외(2023)가 차량 look-ahead 배차를 다룬다. 이 글은 그 기준선이 되는 가장 단순한 두 규칙과 빈 차 처리 방식만 장난감 레이아웃에서 재 본다.
이 모델에서 차량은 호이스트를 내리는 동안 레일 구간을 점유하고, 뒤 차는 기다린다. 차량이 많으면 빈 차가 픽업 지점 가까이 있을 확률은 높아지지만 정체도 는다. 두 힘이 어디서 만나는지가 관심사다.
실험 설계
모델
SimPy 4.1.2 로 이산 사건 시뮬레이션을 만들었다. 레이아웃은 다음과 같다(전부 가정값).
| 항목 | 값 |
|---|---|
| 레일 | 일방통행 루프 300 m, 3 m 구간 100개 |
| 구간 제어 | 한 구간에 차 한 대. 다음 구간을 확보해야 현재 구간을 놓는다 |
| 차량 속도 | 3 m/s 일정(가감속 없음) → 구간당 1 s |
| 호이스트(적재·하역) | 각 15 s, 그동안 해당 구간 점유 |
| 장비 로드포트 | 4개 베이 × 4포트 = 16개 (구간 8·33·58·83 부터 3구간 간격) |
| 스토커 | 2개 (구간 0, 50) |
| 대피선 | 8개 (구간 5부터 12구간 간격). 레일 밖이라 정체를 만들지 않음, 용량 무제한 |
| 요청 | 포아송 도착, 150건/h(중부하)와 250건/h(고부하) |
| 출발·도착 | 50% 는 스토커↔장비, 50% 는 장비↔장비(무작위 쌍) |
| 시간 | 워밍업 30분 → 측정 2시간 → 도착 중지 후 1시간 배수(drain) |
| 반복 | 시드 1~5, 조건별 5회 |
배차 규칙 두 가지:
fifo: 새 요청이 오면 가장 오래 쉰 차량에 준다. 일을 마친 차량은 가장 오래된 대기 요청을 가져간다.nearest: 새 요청이 오면 픽업 지점까지 하류 방향 거리가 가장 짧은 빈 차에 준다. 일을 마친 차량은 자기 위치에서 하류 방향으로 가장 가까운 픽업 지점의 요청을 가져간다.
빈 차 정책 세 가지:
stay(레일 위 정지): 일이 끝난 곳에 선다. 뒤 차가 그 구간을 기다리면 한 구간 앞으로 밀려난다.siding(가까운 대피선): 하류 방향 첫 대피선으로 가서 레일을 비운다.balance(분산 대피선): 다른 빈 차가 가장 적게 머물거나 향하는 대피선을 고른다(동률이면 가까운 쪽). 재배치(rebalancing)의 가장 거친 형태다.
차량 수는 4, 5, 6, 8, 10, 12, 14, 16, 20대. 2 부하 × 9 차량 수 × 2 규칙 × 3 정책 × 5 시드 = 540회를 돌렸다. 2코어 노트북에서 systemd-run 으로 CPU 100%·메모리 1.5 GB 상한을 걸고, 전체 10여 분이 걸렸다.
측정 지표
- 배송 시간: 요청 생성 → 목적지 하역 완료. 측정 창(워밍업 이후 2시간)에 생성된 요청만 센다.
- 대기 시간: 요청 생성 → 픽업 지점 도착.
- 막힘 비율: 전 차량의 (다음 구간을 기다린 시간) / (기다린 시간 + 주행 시간).
- 미완료: 배수 1시간이 지나도 끝나지 않은 측정 창 요청 수. 0 이 아니면 그 조건은 불안정(대기열 발산)으로 본다.
핵심 코드
레일 막힘은 구간마다 용량 1인 simpy.Resource 로 만든다. 다음 구간을 먼저 요청하고, 받은 뒤에야 현재 구간을 놓는다.
def step(self):
    nxt = (self.pos + 1) % N_CELLS
    req = self.sim.cells[nxt].request()
    t0 = self.env.now
    yield req                                  # 앞 구간이 빌 때까지 대기
    self.blocked += self.env.now - t0          # 막힘 시간 누적
    yield self.env.timeout(CELL_T)             # 구간 주행
    self.moving += CELL_T
    self.sim.cells[self.pos].release(self.hold)
    self.hold = req
    self.pos = nxt
배차는 하류 방향 거리 (b - a) % N 하나로 두 규칙을 가른다.
def assign_new(self, req):                     # 요청 주도
    if not self.idle:
        self.pending.append(req); return
    if self.rule == "fifo":
        v = min(self.idle, key=lambda v: (v.idle_since, v.vid))
    else:
        v = min(self.idle, key=lambda v: (dist(v.pos, req.src), v.vid))
    ...

def next_job_for(self, v):                     # 차량 주도
    if self.rule == "fifo":
        return self.pending.pop(0)
    i = min(range(len(self.pending)),
            key=lambda i: (dist(v.pos, self.pending[i].src), self.pending[i].t_create))
    return self.pending.pop(i)
stay 정책의 빈 차는 1초마다 자기 구간에 대기열이 생겼는지 보고, 있으면 한 칸 전진한다. 대피선 정책은 목표 구간에 도착하면 구간 자원을 반납하고 레일에서 빠진다. 전체 스크립트는 약 280줄이다.
결과
평균 배송 시간
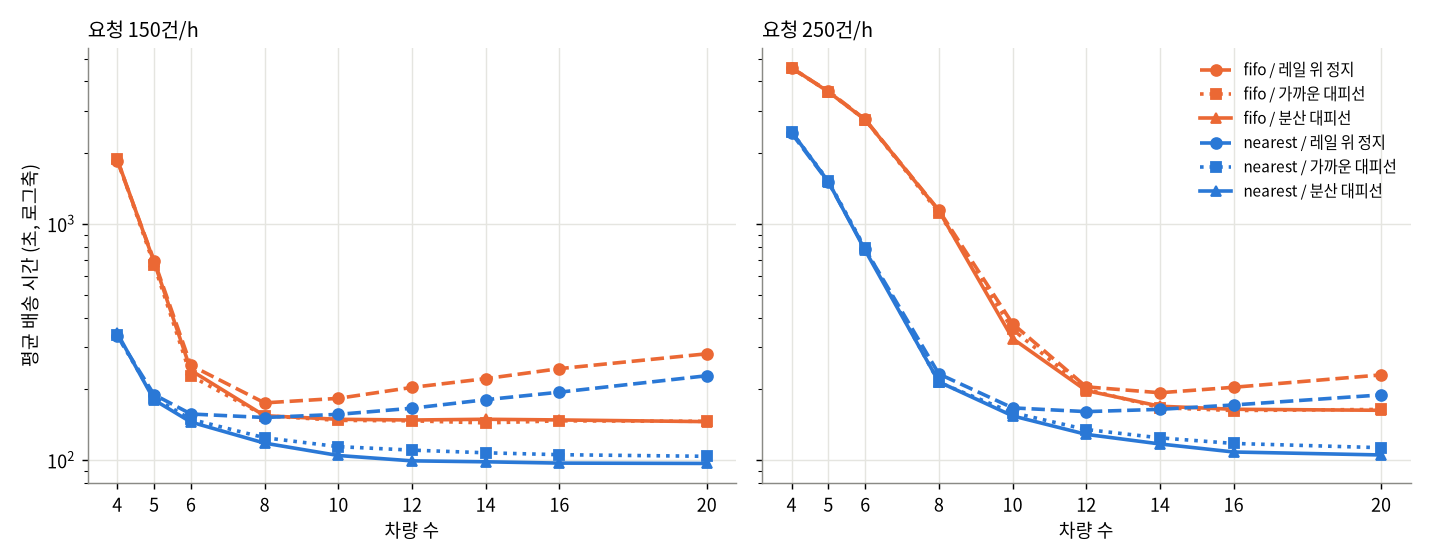
주황은 fifo, 파랑은 nearest, 선 모양은 빈 차 정책이다. 세로축은 로그다.
대표 조건 표 (시드 5개 평균, 단위 초)
150건/h
| 차량 | 규칙 | 빈 차 정책 | 평균 | p95 | p99 | 막힘 비율 |
|---|---|---|---|---|---|---|
| 8 | fifo | 레일 위 정지 | 174.5 | 297.5 | 348.3 | 0.226 |
| 8 | fifo | 대피선(분산) | 154.0 | 249.1 | 284.5 | 0.111 |
| 8 | nearest | 레일 위 정지 | 151.3 | 284.5 | 366.0 | 0.269 |
| 8 | nearest | 대피선(가까운) | 124.2 | 210.3 | 258.7 | 0.105 |
| 8 | nearest | 대피선(분산) | 117.9 | 202.0 | 243.9 | 0.090 |
| 16 | fifo | 레일 위 정지 | 243.6 | 449.5 | 526.4 | 0.496 |
| 16 | fifo | 대피선(분산) | 147.8 | 231.9 | 271.0 | 0.131 |
| 16 | nearest | 레일 위 정지 | 193.7 | 424.2 | 576.5 | 0.550 |
| 16 | nearest | 대피선(가까운) | 105.3 | 171.1 | 212.2 | 0.104 |
| 16 | nearest | 대피선(분산) | 97.0 | 161.3 | 196.7 | 0.095 |
250건/h
| 차량 | 규칙 | 빈 차 정책 | 평균 | p95 | p99 | 막힘 비율 | 미완료 |
|---|---|---|---|---|---|---|---|
| 6 | fifo | 대피선(분산) | 2753.9 | 4240.1 | 4361.3 | 0.084 | 53.8 |
| 6 | nearest | 대피선(분산) | 770.8 | 2422.4 | 3122.8 | 0.184 | 0 |
| 8 | fifo | 대피선(분산) | 1134.3 | 1729.9 | 1827.0 | 0.119 | 0 |
| 8 | nearest | 대피선(분산) | 214.1 | 477.6 | 747.6 | 0.199 | 0 |
| 12 | fifo | 대피선(분산) | 196.7 | 336.3 | 393.9 | 0.205 | 0 |
| 12 | nearest | 레일 위 정지 | 160.2 | 297.0 | 374.6 | 0.325 | 0 |
| 12 | nearest | 대피선(분산) | 128.4 | 231.3 | 288.1 | 0.178 | 0 |
| 16 | nearest | 레일 위 정지 | 171.0 | 344.2 | 452.5 | 0.442 | 0 |
| 16 | nearest | 대피선(분산) | 108.1 | 188.1 | 241.8 | 0.169 | 0 |
전 조건(108개 셀) 표는 재현 폴더의 summary.csv 에, 시드별 원자료는 results_lam150.csv, results_lam250.csv 에 있다. 시드 간 평균 배송 시간의 표준편차는 포화와 거리가 먼 조건에서 대체로 평균의 1~6% 였고, 포화 근처(150건/h 의 4~6대, 250건/h 의 4~12대)에서는 최대 약 40% 까지 커졌다.
p95 와 막힘 비율
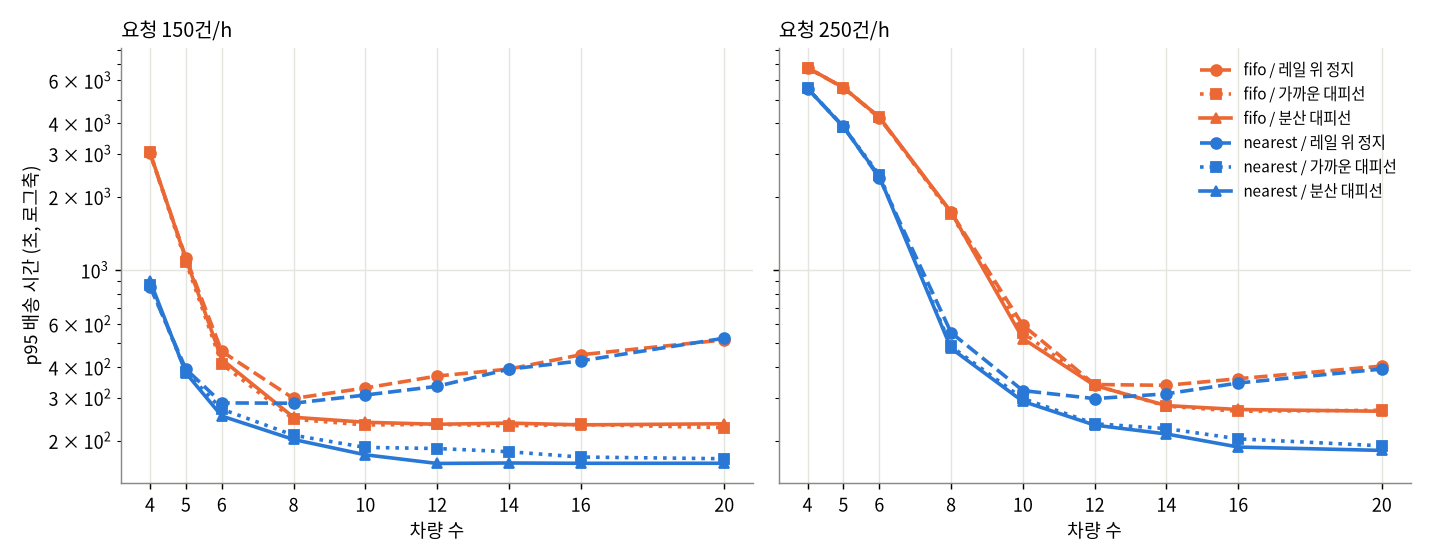
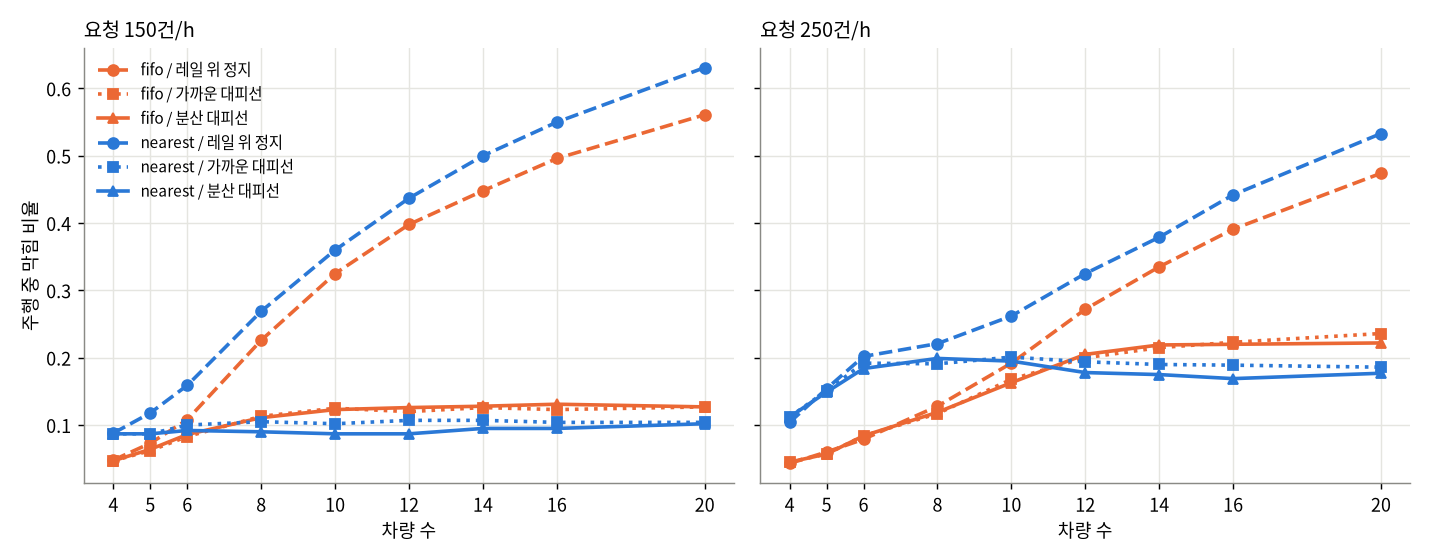
관찰
- 레일 위에 빈 차를 세워 두면 차량 수에 최적점이 생긴다. 150건/h 에서
stay의 평균 배송 시간은 8대 근처에서 바닥을 찍고 다시 오른다(fifo174.5 s → 20대 281.5 s,nearest151.3 s → 20대 227.3 s). 같은 구간에서 막힘 비율은 0.23~0.27 에서 0.56~0.63 으로 올라간다. 250건/h 에서도 최적점은 12~14대로 옮겨 갈 뿐 같은 모양이다. - 빈 차를 레일 밖으로 빼면 그 최적점이 사라진다. 대피선 정책에서는 차량을 늘려도 평균이 단조 감소하거나 평평해지고, 8대 이상에서 막힘 비율은 150건/h 에서 0.09~0.13, 250건/h 에서 0.12~0.24 에 머문다. 남은 막힘은 호이스트 작업 중인 차 뒤나 대피선 진출입 때 생길 수 있는데, 원인별로 나눠 재지는 않았다.
nearest는 이 레이아웃의 모든 조건에서fifo보다 평균과 p95 가 낮았다. 차이는 포화 근처에서 가장 크다. 250건/h·8대에서fifo는 평균 1134 s,nearest는 214 s 다. 빈 차 주행을 줄이는 것이 곧 수송 능력을 늘리는 일이어서, 같은 차량 수에서fifo는 이미 포화(가동률 0.85)인데nearest는 여유(0.70)가 남는다. 250건/h·6대에서fifo는 배수 1시간 뒤에도 평균 54건이 남는 불안정 상태였고nearest는 다 처리했다.- 그래도
nearest의 꼬리는 상대적으로 길다. 250건/h·6대에서nearest의 p95/평균 비는 약 3.1(770.8 → 2422.4),fifo는 약 1.5 다. 멀리 있는 픽업 요청이 계속 뒤로 밀리는 전형적인 starvation 징후다. 이 실험의 범위에서는 절대값으로도nearest가 낮았지만, 부하가 더 몰리면 p99 나 최대값 기준 SLA 가 깨질 수 있는 구조다. - 분산 재배치는
nearest에서만 의미가 있었다.nearest에서balance는siding대비 평균을 10대 이상에서 약 7~10% 줄였다(150건/h·12대 110.1 → 99.2 s).fifo에서는 차이가 시드 간 편차 안에 있다.fifo는 차량 위치를 보지 않고 가장 오래 쉰 차를 고르므로, 빈 차를 어디에 흩어 놓든 쓰지 않는다.
해석
- 차량 수 결정은 빈 차를 어디에 둘 수 있느냐와 묶여 있다. 레일 위에서만 대기할 수 있다면 “많을수록 좋다”가 성립하지 않는다. 이 모델에서 빈 차는 이동 수단이 아니라 장애물로 바뀌는 지점이 분명히 있었다. 반대로 대기 공간이 레일 밖에 있으면 차량 수는 주로 대기 시간(빈 차가 픽업 지점에 오기까지)을 줄이는 쪽으로만 작용하고, 그 효과는 일정 대수 이후 체감한다(150건/h
nearest/balance기준 12대 99.2 s, 20대 96.7 s). - 배차 규칙의 효과는 “공짜 용량”이다. 150건/h 에서
fifo는 차량을 20대까지 늘려도nearest8대(대피선 분산 117.9 s)를 따라잡지 못했다.fifo대피선 계열은 8대 이후 약 145~154 s 에서 더 내려가지 않는다. 위치를 보지 않는 규칙은 빈 차의 공차 주행이 평균 반 바퀴 근처에서 줄지 않기 때문이다. - 공정성 문제는 규칙을 통째로 바꾸기보다 보정으로 다뤄 볼 만하다. 예를 들어 거리 점수에 대기 시간 가중을 더하거나, 일정 시간 이상 기다린 요청에 우선권을 주는 혼합 규칙이다. 이번 실험에는 그런 규칙을 넣지 않았으므로 효과를 수치로 말할 수는 없다.
MQTT 텔레메트리로 옮기면
홈랩에는 MQTT 브로커 위에서 가상 물류 로봇이 상태를 발행하고 지휘 서비스가 명령을 내리는 구조가 있다. 위 시뮬레이터의 변수들을 같은 방식으로 내보낸다면 다음과 같이 나눌 수 있다. 실제 팹의 OHT 제어는 SEMI E82/E84 와 장비 고유 프로토콜로 이뤄지므로, 여기서의 MQTT 는 제어 경로가 아니라 관측·분석용 사이드 채널이라는 전제다.
| 토픽 | 발행자 | 내용 | QoS / retain |
|---|---|---|---|
fab/f1/amhs/oht/<vid>/state |
차량 | idle·to_pickup·hoisting·loaded·parked 상태 전이, 현재 구간, 작업 ID |
QoS 1, retain |
fab/f1/amhs/oht/<vid>/pos |
차량 | 구간 진입 시 구간 번호와 시각 | QoS 0 |
fab/f1/amhs/oht/<vid>/event |
차량 | blocked_start/blocked_end(앞 차 ID 포함), load_done, unload_done |
QoS 1 |
fab/f1/amhs/oht/<vid>/cmd |
배차기 | 작업 할당, 대피선 이동 지시 | QoS 1 |
fab/f1/amhs/request |
MCS 대역 | 반송 요청(출발·도착·생성 시각) | QoS 1 |
fab/f1/amhs/zone/<zid>/occupancy |
배차기(파생) | 구간 점유 차량 | QoS 0, retain |
설계 근거는 MQTT 5.0 명세에 있다.
- 상태 토픽을 retain(3.3.1.3)으로 두면 나중에 붙은 대시보드나 배차기 재기동 직후에도 차량별 마지막 상태를 곧바로 받는다.
- 차량 연결에 Will 메시지(3.1.2.5 이후)를 걸어
state에offline을 남기면, 차량이 끊겼을 때 배차기가 그 차를 빈 차 목록에서 빼는 판단을 브로커 이벤트로 받을 수 있다. - 배차기를 여러 복제본으로 띄운다면
fab/f1/amhs/request를 공유 구독(4.8.2,$share/dispatch/...)으로 받아 요청 하나가 한 복제본에만 가게 할 수 있다. 다만nearest는 전체 빈 차 위치를 알아야 하므로, 복제본마다oht/+/state를 와일드카드(4.7)로 전부 구독해 상태를 따로 들고 있어야 한다. - 위치 토픽은 유실돼도 다음 구간 진입이 곧 덮어쓰므로 QoS 0 으로 충분하다. 반면 막힘 시작·끝 이벤트는 짝이 맞아야 막힘 시간을 합산할 수 있어 QoS 1 이 낫다(4.3).
이번 실험의 막힘 비율은 정확히 blocked_start/blocked_end 쌍을 합산한 값과 같은 정의이므로, 이 토픽 구조만 있으면 실시간으로 같은 지표를 계산할 수 있다. 메시지 양은 모델 가정에서 쉽게 나온다. 구간 3 m·속도 3 m/s 이므로 주행 중인 차량 한 대가 pos 를 초당 1건 낸다. 20대가 모두 달린다면 초당 20건 수준이고, 이는 MQTT 브로커 하나로 충분히 감당할 규모다. 산업 쪽에서 토픽·페이로드 규칙을 더 엄격히 정하고 싶다면 Eclipse Sparkplug 같은 명세가 참고가 된다(Sparkplug Specification).
홈랩 가상 로봇 시뮬레이터에 이 실험을 붙인다면, 로봇 하나를 OHT 차량 하나로 보고 그래프 위 노드 대신 환형 구간 번호를 위치로 쓰는 것이 가장 작은 변경이다. 이번 글에서는 클러스터 브로커에 접속하지 않았고, 위 토픽 설계는 실측이 아니라 제안이다.
한계
- 합성 데이터다. 레이아웃, 속도, 호이스트 시간, 요청률, 스토커 비율은 실험용 가정값이다. 실제 팹 레이아웃, 차량 성능, 물동량 분포를 반영하지 않는다.
- 단일 루프다. 실제 OHT 레일은 지름길(short cut), 분기·합류, 베이별 intrabay 루프가 얽혀 있다. 분기·합류 지점의 우선권 제어나 경로 선택(route guidance)은 모델에 없다.
- 차량 동역학이 없다. 가감속, 차간 거리 제어, 커브 감속이 없고 구간 단위 점유만 있다. 막힘 비율의 절대값은 이 단순화에 크게 좌우된다.
- 대피선 용량 무제한으로 두었다. 실제 대기 공간은 제한되어 있어, 대피선 정책의 이득은 상한값에 가깝다.
- 배차 규칙이 두 개뿐이다. 대기 시간 가중 혼합 규칙, 헝가리안 할당, look-ahead 같은 실무·연구 규칙은 비교하지 않았다.
- 포화 조건의 평균은 낮게 편향되어 있다. 미완료가 남은 조건(250건/h 의
fifo4~6대,nearest4대)은 끝난 요청만으로 평균을 내므로 실제보다 좋게 보인다. 이들 조건은 “불안정”으로만 읽어야 한다. - 시드 5개라 차이가 작은 비교(예:
fifo의sidingvsbalance)는 결론을 내리지 않았다. - MQTT 설계는 제안이며, 실제 브로커에서 부하나 지연을 재지 않았다.
재현 방법
python3 -m venv venv
./venv/bin/pip install simpy==4.1.2 matplotlib==3.11.2
# 한 부하 수준 스윕 (시드 1~5)
./venv/bin/python ohtsim.py --lam 150 --vehicles 4,5,6,8,10,12,14,16,20 \
    --seeds 1,2,3,4,5 --out results_lam150.csv
./venv/bin/python ohtsim.py --lam 250 --vehicles 4,5,6,8,10,12,14,16,20 \
    --seeds 1,2,3,4,5 --out results_lam250.csv
./venv/bin/python aggregate.py   # summary.csv
./venv/bin/python plot.py        # 그림 3장
ohtsim.py: 시뮬레이터(레이아웃 상수는 파일 맨 위).--rules,--idle,--horizon,--warmup으로 조건을 바꾼다.run_all.sh: 이 글에 쓴 전체 스윕을 자원 상한(systemd-run --user --scope -p MemoryMax=1500M -p CPUQuota=100%) 안에서 돌린다.- 난수는 시뮬레이션마다
random.Random(seed)하나만 쓰므로 같은 시드면 같은 결과가 나온다. - 2코어 노트북 기준 시뮬레이션 1회는 1~3초, 전체 540회는 10여 분이었다.
References
- SEMI, SEMI E82 — Specification for Interbay/Intrabay AMHS SEM (IBSEM). https://store-us.semi.org/products/e08200-semi-e82-specification-for-interbay-intrabay-amhs-sem-ibsem
- SEMI, SEMI E84 — Specification for Enhanced Carrier Handoff Parallel I/O Interface. https://store-us.semi.org/products/e08400-semi-e84-specification-for-enhanced-carrier-handoff-parallel-i-o-interface
- G. K. Agrawal, S. S. Heragu, “A Survey of Automated Material Handling Systems in 300-mm Semiconductor Fabs,” IEEE Transactions on Semiconductor Manufacturing, 19(1), 2006. DOI: 10.1109/TSM.2005.863217
- P. J. Egbelu, J. M. A. Tanchoco, “Characterization of automatic guided vehicle dispatching rules,” International Journal of Production Research, 22(3), 359–374, 1984. DOI: 10.1080/00207548408942459
- B.-I. Kim, J. Shin, S. Jeong, J. Koo, “Effective overhead hoist transport dispatching based on the Hungarian algorithm for a large semiconductor FAB,” International Journal of Production Research, 47(10), 2823–2834, 2009. DOI: 10.1080/00207540701491090
- A. Benzoni, C. Yugma, P. Bect, “Vehicle Look-Ahead Dispatching for Overhead Hoist Transport System in Semiconductor Manufacturing,” IEEE Transactions on Semiconductor Manufacturing, 36(1), 130–138, 2023. DOI: 10.1109/TSM.2023.3236071
- OASIS, MQTT Version 5.0, OASIS Standard, 2019. https://docs.oasis-open.org/mqtt/mqtt/v5.0/mqtt-v5.0.html
- Eclipse Foundation, The Sparkplug Specification. https://sparkplug.eclipse.org/specification/
- SimPy documentation. https://simpy.readthedocs.io/en/latest/